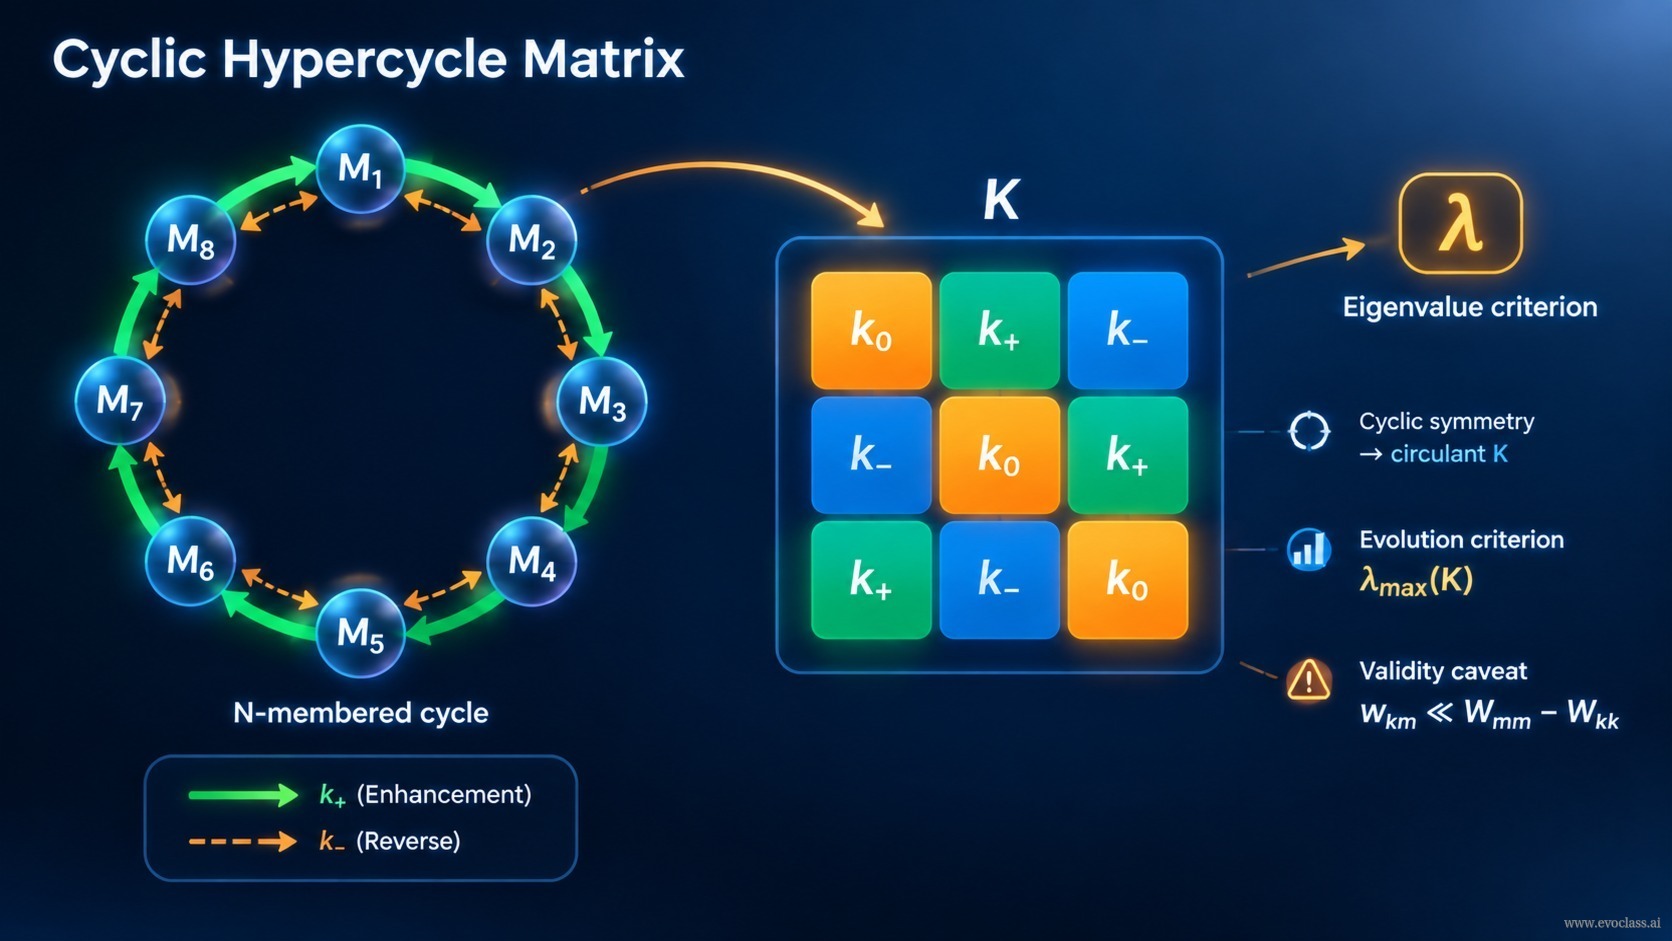
學習目標: 說明如何運用循環對稱性與速率係數矩陣,將演化準則推廣至三元及 n 元超循環。
對於二元超循環,不動點分析可簡化為比較耦合常數。對於三元或更多成員,同樣的邏輯可透過速率係數矩陣的結構加以推廣。關鍵在於 循環對稱:每個成員都受到環中前一個成員的增強,因此矩陣成為循環矩陣。
對於三元成員,速率係數矩陣為 。每一列都是第一列的循環移位。這意味著沒有任何成員在結構上享有特權。對角線上的 是自身/基礎項; 以及 是正向與反向的循環耦合。對於 N 個成員,同樣的模式會繞著一個 循環矩陣移位。
將演化準則推廣至 N 元環
N 元超循環
每個成員皆受前一個成員增強
M1
M2
M3
M4
M5
Mn
循環
對稱
k+
k−
k+ 正向
k− 反向
k0 自身/基礎
速率係數矩陣 K
循環
1
2
3
k0
k−
k+
k+
k0
k−
k−
k+
k0
1
2
3
λ最大值(K)
最大特徵值
捕捉整體綜合效應
整個耦合模式的
每一列都是第一列的循環移位。
沒有任何成員在結構上享有特權。
在 wkm ≪ Wmm − Wkk
廣義演化準則
演化準則透過 (即 K 的最大特徵值)加以推廣。它並非個別成對效應的簡單加總,而是 編碼了整個循環耦合模式的綜合效應。當某個超循環組態的 在相同限制條件下超過其他競爭方案時,該組態便更具優勢。
只要符合下列條件,此特徵值近似即為有效: (參見表 2)。若要取得更高階的近似,可使用 無論以何種形式表示;式 (16)-(18) 將隨之調整。
更一般的非線性/飽和動力學可以下列速率表示: 或 ,因此 準則為線性/弱耦合極限。
重點摘要
循環對稱性使速率矩陣成為循環矩陣,因此整個超循環的選擇優勢可由其最大特徵值加以捕捉。