学习目标: 解释进化判据如何利用循环对称性和速率系数矩阵推广到三元和n元超循环。
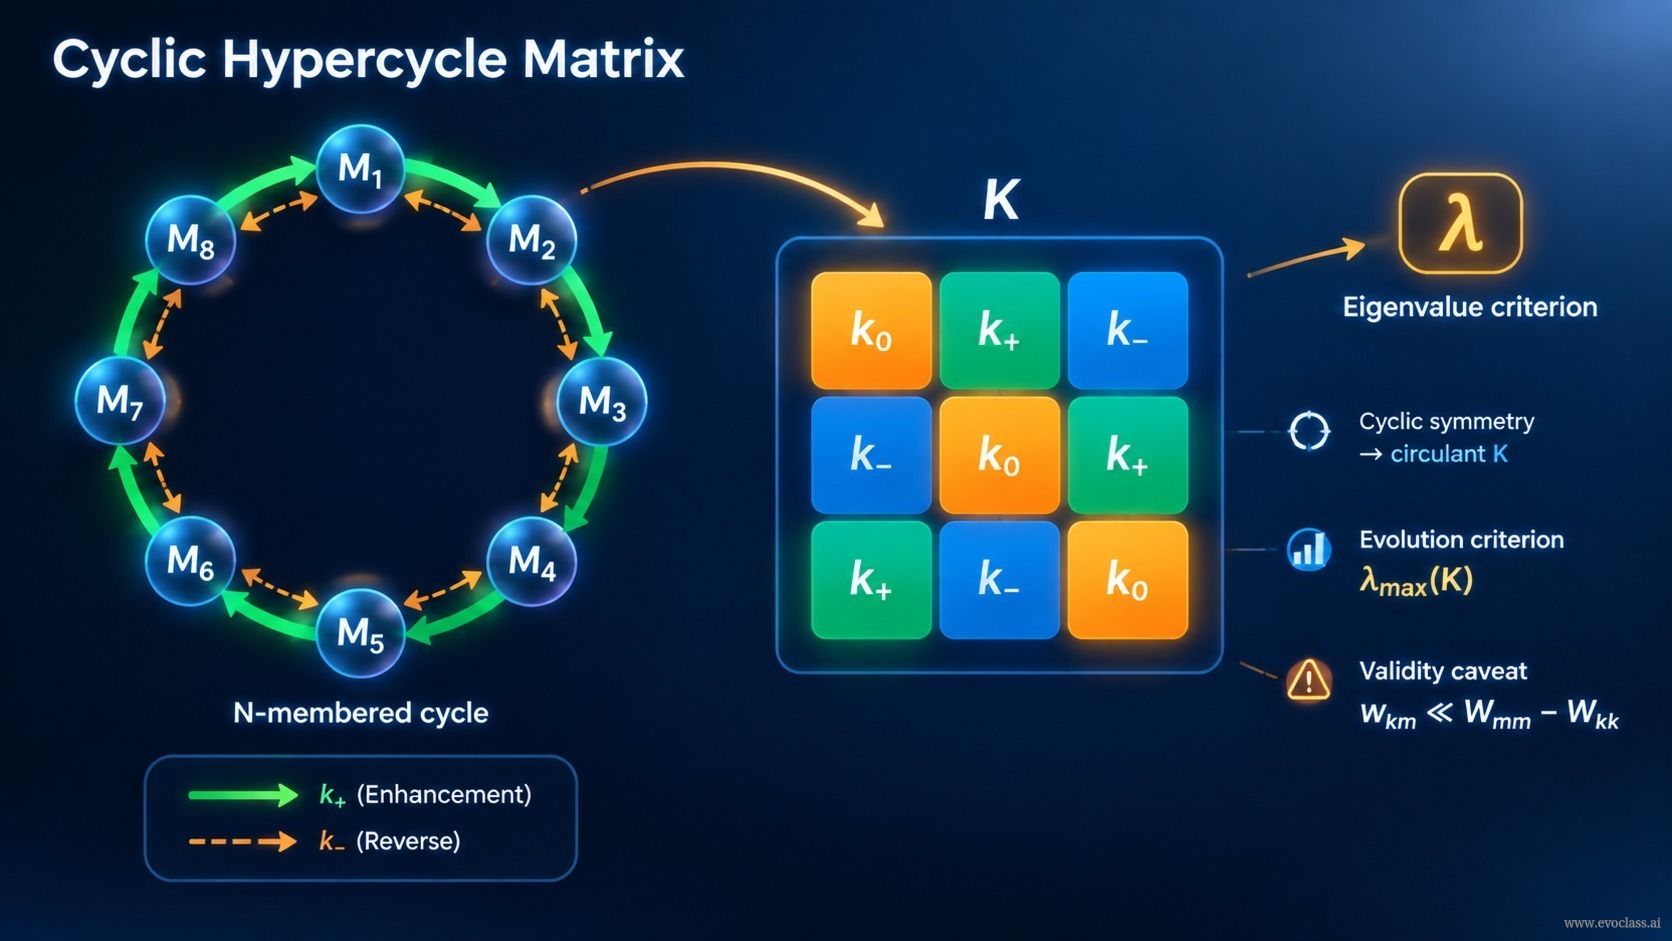
对于二元超循环,不动点分析简化为比较耦合常数。对于三个或更多成员,同样的逻辑通过速率系数矩阵的结构进行推广。关键在于 循环对称性:每个成员都被循环中的前一个成员增强,因此矩阵成为循环矩阵。
对于三个成员,速率系数矩阵为 。每一行都是第一行的循环移位。这意味着没有成员在结构上享有特权。对角线 是自身/基础项; 和 是正向和反向循环耦合。对于N个成员,同样的模式围绕一个 循环矩阵移位。
将进化准则推广到N成员循环
N元超循环
每个成员被前一个成员增强
M1
M2
M3
M4
M5
Mn
循环
对称性
k+
k−
k+ 正向
k− 反向
k0 自身/基础
速率系数矩阵K
循环
1
2
3
k0
k−
k+
k+
k0
k−
k−
k+
k0
1
2
3
λ最大(K)
最大特征值
捕捉整体效应
整个耦合模式的
每一行都是第一行的循环移位。
没有成员在结构上享有特权。
在w成立时有效km ≪ Wmm − Wkk
广义进化判据
进化判据通过以下方式推广 ,即K的最大特征值。而非孤立的成对效应, 编码了整个循环耦合模式的整体效应。当超循环配置的 在相同约束下超过竞争替代方案时,该配置被青睐。
只要满足以下条件,特征值近似就有效 (参见表2)。可以使用以下方式获得更高阶近似 无论以何种形式表达;方程(16)-(18)将相应改变。
更一般的非线性/饱和动力学可以用速率表示 或 因此 判据是线性/弱耦合极限。
关键要点
循环对称性将速率矩阵变为循环矩阵,因此整个超循环的选择优势由其最大特征值捕捉。